Research
Methods for robot state estimation, environmental mapping and decision-making.
Planning under uncertainty
Lunar rover planning
Global path planning for Roo-ver under uncertain terrain and operating conditions.
Methods and publications →Environmental sensing
Robotic soil sensing and mapping
Field sampling, nutrient analysis and adaptive mapping for precision agriculture.
Methods and publications →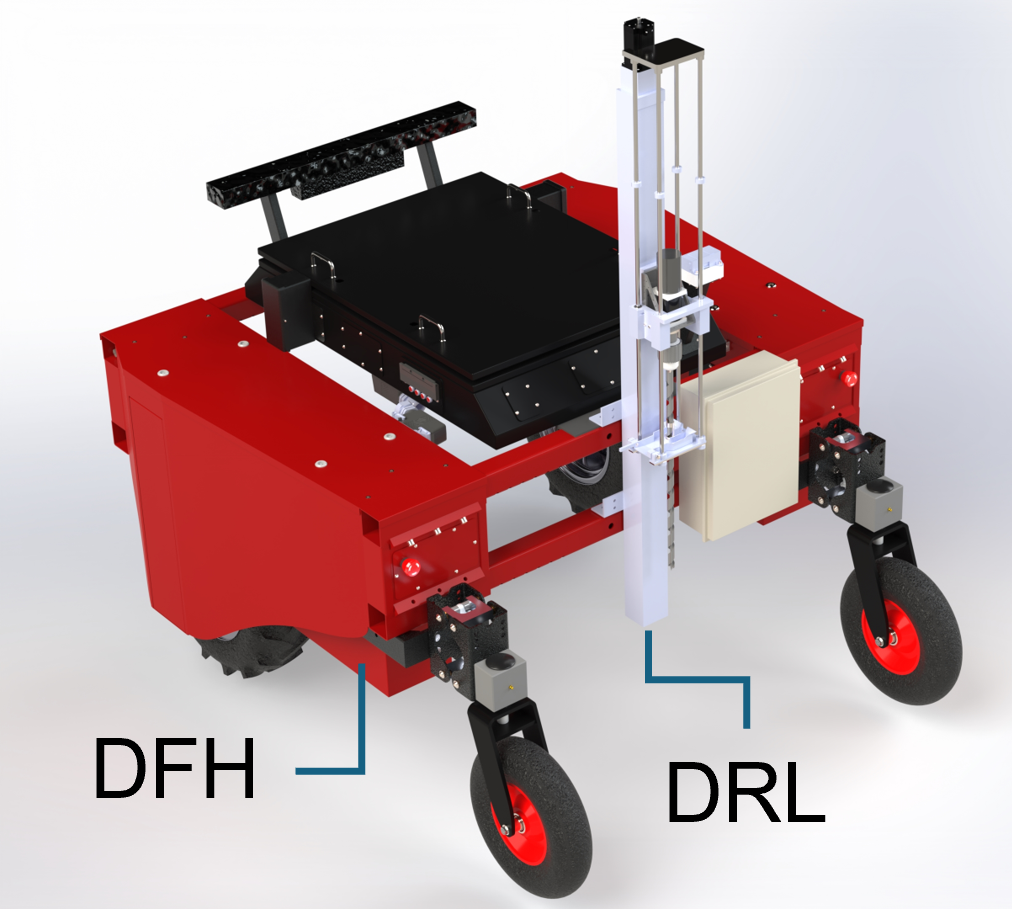
State estimation and perception
Multi-sensor localisation and datasets
UWB-aided estimation and shared datasets for aerial and ground robot perception.
Methods and publications →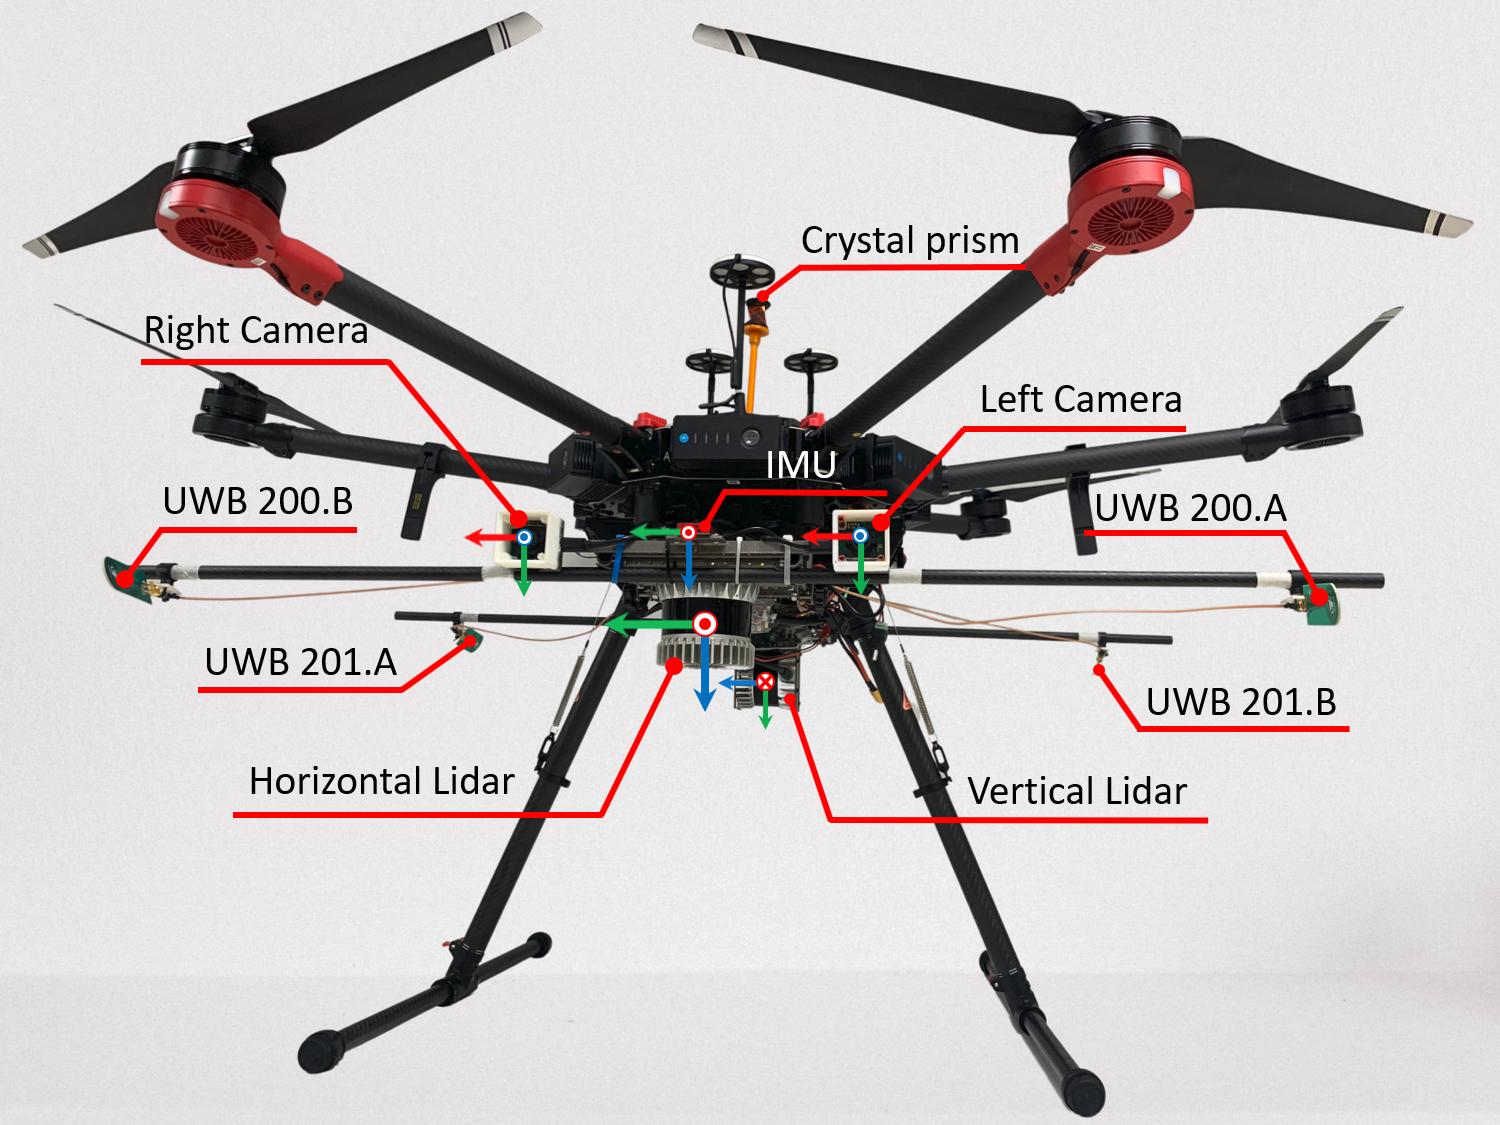
For implementation details and reusable tools, see Research software.